Az űrkutatásban használt robotok többnyire kerekeken közlekednek, de a durva, sziklás felszínen vagy szűk járatokban ezek a megoldások könnyen korlátokba ütköznek. A kutatók ezért olyan gépeket fejlesztenek, amelyek testük alakját és mozgását is képesek a környezethez igazítani.
Tartalomjegyzék
Egy új robotkoncepció az építészetből ismert tensegrity elvét alkalmazza. A szerkezetben merev rudakat rugalmas kábelek tartanak és feszítenek, így a terhelés nem nehéz csuklókra összpontosul, hanem az egész vázon oszlik el.
A megoldást már korábban is vizsgálták az űrkutatásban: a NASA SUPERball nevű kísérleti eszköze például gömbszerű, kábelekből és rudakból álló vázával nyelné el egy bolygófelszínre érkezés erejét. A Colorado Állami Egyetem kutatói most ezt az elvet egy mozgékony, alakváltó robotban hasznosították.
Rugalmas test és sokoldalú mozgás
A Tensegrity-based Continuum Robot, röviden TeCoBot, nagyjából 58 centiméter hosszú és mindössze 600 grammot nyom. Hengeres testét négy, egymásra épülő tensegrity-modul alkotja, amelyek egyetlen hajlékony gerinccé kapcsolódnak össze.
Minden modulban hat könnyű rúd helyezkedik el egy háromdimenziós nyomtatással készült, rugalmas hálóban. A robot közepén három, fonott horgászzsinórból kialakított kábel fut végig. A talpazatukhoz szerelt apró motorok ezeket külön-külön húzzák, így a gép bármely irányba elhajolhat, akár egy elefánt ormánya.
Ha mindhárom kábelt egyszerre feszítik meg, a TeCoBot eredeti hosszának körülbelül a felére is összenyomható. A rugalmas szerkezet így nem csupán hajlik, hanem a méretét és alakját is változtatja, ami különösen hasznos lehet szűk helyeken való áthaladáskor.
Cserélhető karmok és alkalmazkodó viselkedés
A robot egyik legfontosabb sajátossága a két végére szerelt, cserélhető karom. A feladattól függően puha, párnázott fogóelem kerülhet rá, ha érzékeny tárgyakat kell megfogni, vagy erősebb markoló, amely nagyobb terhelést is elbír.
A strapabíró változat csigahajtású mechanizmussal rögzíthető egy másik robot karmához. A szerkezet úgy képes megtartani a kapcsolatot, hogy közben nem igényel folyamatos energiaellátást a szorításhoz.
Egyetlen TeCoBot is többféleképpen képes haladni: hernyószerűen araszol, oldalra gurul, sőt függőleges felületen is fel tud kapaszkodni. A test rugalmassága révén ütközéskor természetes módon kitérhet, így nem minden akadály esetén kell külön vezérlési utasítással módosítani a mozgását.
Együttműködő robotok nehéz terepen
A karmok segítségével több TeCoBot egymáshoz kapcsolódhat, és közösen változatos alakzatokat hozhat létre. Három robot például körbefoghat egy nagy csövet, vagy H alakú járó szerkezetté állhat össze, amely szűk helyeken is képes előrehaladni.
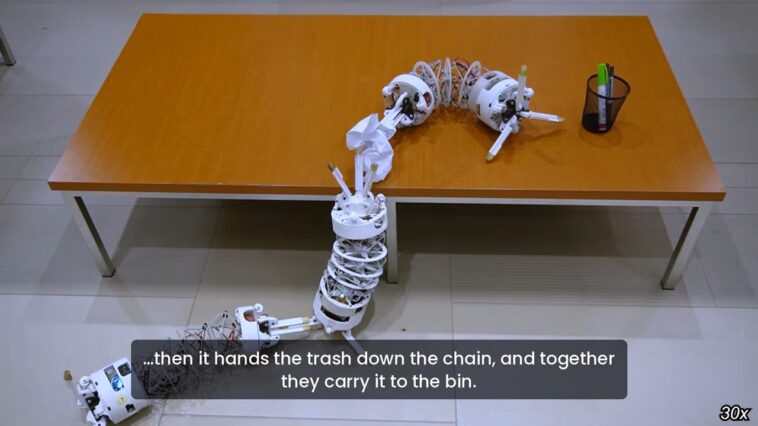
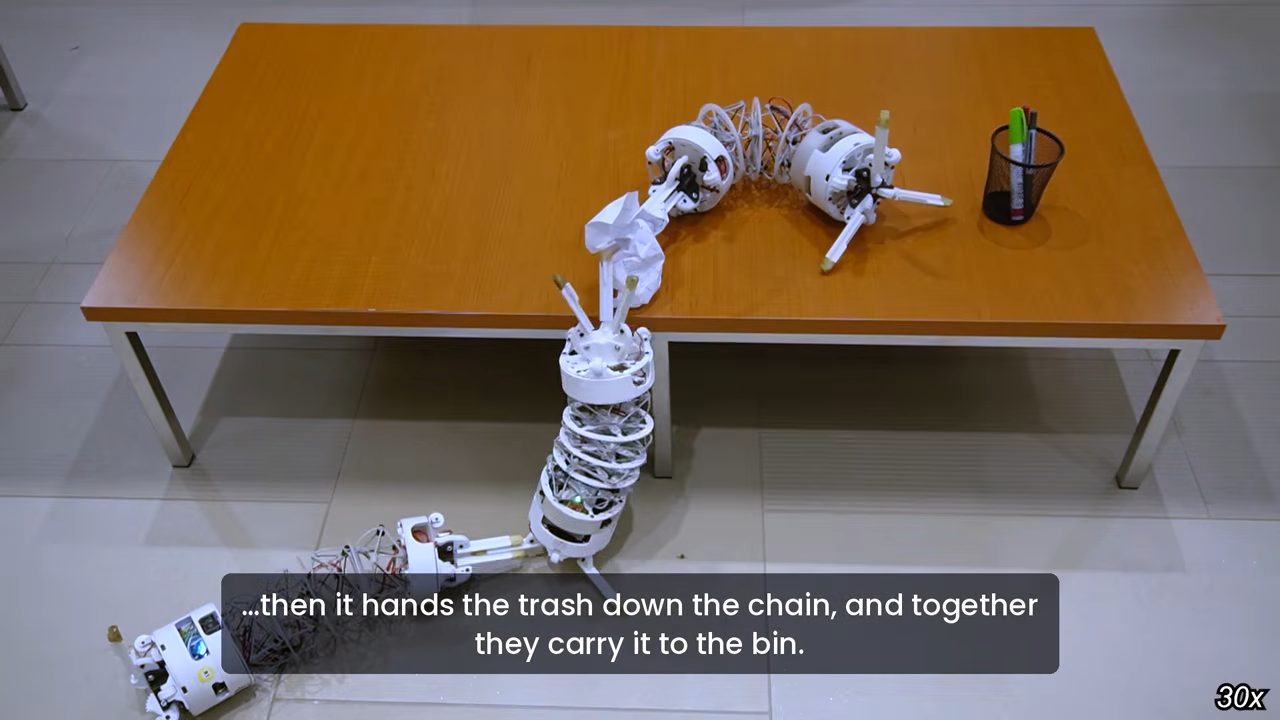
A kísérletek során a robotok egy asztal letakarítására is összefogtak. Az ilyen bemutatók azt szemléltetik, hogy a modulok nemcsak egymás mellett dolgozhatnak, hanem feladatukhoz igazodva közös szerkezetté is alakíthatók.
A rugalmas, összekapcsolható kialakítás a Hold krátereiben vagy a Mars föld alatti üregeiben is előnyös lehet, ahol a kerekes járművek nehezen boldogulnak. Az ilyen környezetek feltárásához a robotoknak sziklák, szűk átjárók és változatos felszíni akadályok között kell mozogniuk.
A távoli irányítástól az önálló rajokig
A TeCoBot egyelőre emberi irányítást igényel, a kezelő Wi-Fi-kapcsolaton keresztül vezérli. Ez a megoldás egy mélyűri küldetés során nem lenne megfelelő, ezért a robot még további fejlesztésre szorul, mielőtt más égitesten is bevethetővé válhatna.
A kutatók gyorsabb motorokat terveznek beépíteni, hogy a robotok tempósabban mozoghassanak. Emellett olyan rajintelligencia kialakításán is dolgoznak, amely lehetővé tenné, hogy akár több tucat egység hangolja össze a mozgását és közös feladatvégzését.
Az alakváltó, egymással összekapcsolódó robotok így a jövőben sokféle terephez és munkához alkalmazkodhatnak. A fejlesztés jelenlegi szakaszában még távol állnak az önálló bolygóközi felfedezéstől, de a rugalmas test és a csoportos működés ígéretes lehetőségeket kínál.
© – Adaptive Robotics Lab YouTube Channel
Forrás: Universetoday.com