A tűz gócpontjába repülő drónok lehetővé teszik, hogy a mentési erőfeszítések a lángok közepén is értékes adatokkal gazdagodjanak, miközben elkerülik a hirtelen fellángolásokat és a lehulló ágak veszélyeit. Ugyanakkor egy ilyen veszélyes környezetben a repülő eszköz könnyen megrongálódhat vagy teljesen megsemmisülhet a zuhanó törmelék miatt.
A drón és a hozzá forduló mentők számára szükség volna egy új, önálló navigációs rendszerre, amely garantálja az ütközésmentességet, még akkor is, ha a környezet teljesen ismeretlen.
A MIT kutatói által kifejlesztett módszer olyan repülési ívet tervez, amely kikerüli a felbukkanó ismeretlen akadályokat, még akkor is, ha azok előre nem látható módon mozognak, és egy olyan feltérképezetlen környezeten halad át, amelyre matematikai értelemben garantáltan biztonságos az út.
Dinamikus környezetekben garantált biztonság
A legtöbb népszerű navigációs rendszer csak static környezetben vagy előre ismert akadályoknál ad formális biztonsági bizonyítékot. A SANDO e korlátok fölé ívelve képes informed módon kezelni a mozgó akadályokat, miközben nincs szükség térképre a működéshez.
Ez a trajektória-tervező olyan megoldást kínál, amely a felfedezés közben is a mozgó akadályokkal számolva biztosítja a biztonságot, és olyan alkalmazásokban lehet igazán hasznos, mint a összeomlott épületek felkutatása, rejtett alagutak feltárása vagy zsúfolt negyedekben történő csomagküldés.
„A legkeményebb környezetekben – ahol nincs térkép és ismeretlen akadályok mozognak körülöttünk – matematikai garanciát adtunk a biztonságra. Az egyetlen, amit a tervezőnek tudnia kell, az akadályok elérhető legnagyobb sebessége. Ezzel bármilyen környezetben, térkép nélkül is használható az eszköz, és biztos lehetsz benne, hogy nem ütközik semmibe,” mondta Kota Kondo, a MIT Aeronautikával és Repülőgéptanával foglalkozó doktorandusz hallgató, a tanulmány vezető szerzője.
Elősegítőként a cikkben közreműködő kutatók között van Jesús Tordesillas PhD ’22 és a Comillas Pontifical University tanára Madridban, továbbá MIT‑es hallgatók, Juan Rached, Lili Sun és Yixuan Jia, valamint a vezető szerző Jonathan P. How, a MIT LIDS és ACL laboratóriumának Charles professzora. A kutatás az IEEE Transactions on Robotics folyóiratban jelent meg.
Biztonság első – A tervezők a drónokra szerelt kamerák és szenzorok adatait használják, hogy a cél felé vezető útvonalat kidolgozzák, miközben a jármű állapota és a környezet dinamikája is figyelembe kerül.
A legtöbb meglévő tervező vagy ismeretlen statikus környezetre van felkészítve, vagy a mozgó akadályokat óvatosan kerülgeti, anélkül hogy formális garancia születne a balesetmentességről.
A formális biztonsági garancia rendkívül fontos olyan magas kockázatú helyzetekben, például ha a drón sürgősen orvosi eszközöket szállít egy távoli katasztrófa helyszínére. Azonban minden lehetséges ütközési forgatókönyv kiszámítása a dinamikus környezetben túl lassú lenne a gyakorlati használathoz.
„Ismeretlen dinamikus környezetben kevés a felhasználható feltevés. Ebben a típusú környezetben a kutatók még nem tudtak matematikailag garantálni egy útvonal biztonságosságát,” magyarázza Kondo.
A MIT kutatói egy szigorú matematikai megközelítést alkalmazva fejlesztették ki a SANDO‑t, és elméletben bebizonyították, hogy az algoritmus mindig olyan trajektóriákat számít, amelyek garantáltan elkerülik a mozgó akadályokat ismeretlen környezetben.
A SANDO először egy „biztonsági folyosót” rajzol ki a robot környezetében. Ez egy összekapcsolt 3D tér-sorozat, amelyen keresztül a robot biztonságosan haladhat, és amelyet garantáltan mentesek az akadályoktól.
Azonban a SANDO a hagyományos rendszerekhez képest időfüggő biztonsági folyosót alakít ki, amely figyelembe veszi a dinamikus akadályok jövőbeli mozgását is. Külön modulokkal detektálja, csoportosítja és nyomon követi azokat, hogy megbecsülje, merre fognak mozogni a következő időablakban.
Habár nem tudható pontosan, hogy egy akadály a jövőben merre mozdul, az akadály maximális sebességét figyelembe véve meghatározza, meddig juthat el adott idő alatt. Az akadály köré egy gömböt helyez az irányok minden irányába mutató legnagyobb lehetséges távolságot szem előtt tartva.
A SANDO ezeket a gömböket köré helyezve építi fel a biztonsági folyosót, hogy a drón ne ütközzön mozgó objektumokkal.
„A valóságban az akadályok mozognak, ezért a kezdeti folyosó a mozgás hatására idővel már nem feltétlenül érvényes. De mivel a megközelítés időfüggő, a jövőre vonatkozó biztonságot is garantálni tudjuk,” magyarázza Kondo.
A rendszer hőtérkép‑alapú tervezést alkalmaz a „forró” területek azonosítására, ahol sok akadály van, és ezek elkerülésével segíti a drónt a veszélyzónák környéki útvonalmegtervezésben.
Gyors reagálás – Miután megteremtette a ütközésmentes folyosót, a SANDO az adott folyosóban optimalizálja az útvonalat a leggyorsabb célhoz vezető út megtalálására, és a folyamat közben a folyosót és a trajektóriát is folyamatosan felülvizsgálja.
A kutatók számos trükköt alkalmaztak az optimalizálás megkönnyítésére, hogy a drón a fedélzeti számítógépével és szenzoraival gyorsan újratervelhesse az útvonalat a hirtelen változásokra reagálva.
„A legnehezebb része a SANDO kifejlesztésének a matematika volt. Ha a biztonságot garantálni akarjuk, szigorú elméletre van szükség, amely minden lehetséges esetet lefed,” mondta Kondo. „Miután megszereztük ezt a garanciát, a drónok repülése sokkal egyszerűbbé vált.”
Szimulációkban a SANDO gyorsabban elérte a célt, mint több korszerű rendszer, miközben minden környezetben teljes mértékben elkerülte az ütközéseket.
A SANDO 12 valós teszt repülésben is megmutatta megbízhatóságát: a roboton lévő számítógép és szenzorok segítségével gyorsan újraprogramozta a biztonságos útvonalakat a dinamikus akadályokkal szemben.
A jövőben a SANDO tovább tökéletesíthető olyan módokon, hogy még hatékonyabban fusson, és integrálható legyen gépi tanulási modellekkel, amelyek lehetővé teszik a felhasználó számára, hogy egyszerű nyelvi utasításokkal adjon iránymutatást a robot számára.
Egyik központi kihívás az autonóm repülésben, hogy egy útvonal akkor is biztonságosnak tűnhet a tervezés pillanatában, ha a környezet a későbbiekben megváltozik. A SANDO időben változó biztonsági folyosóival és kemény korlátok közötti trajektória- optimalizálással ezen felülre is felkészíti a rendszert a gyakori on-board újraprogramozásra, hogy a bonyolult dinamikus környezetekben is működjön,” mondta Fei Gao, Zhejiang University egyik adjunktusa, aki nem vett részt a kutatásban.
Ez a kutatás részben a Singapore Defence Science and Technology Agency támogatásával valósult meg.
A MIT kutatói által kifejlesztett SANDO így igyekszik olyan gyakorlati megoldást nyújtani autonóm repülésben, amely a dinamikus, ismeretlen környezetekben is megbízható és biztonságos marad.
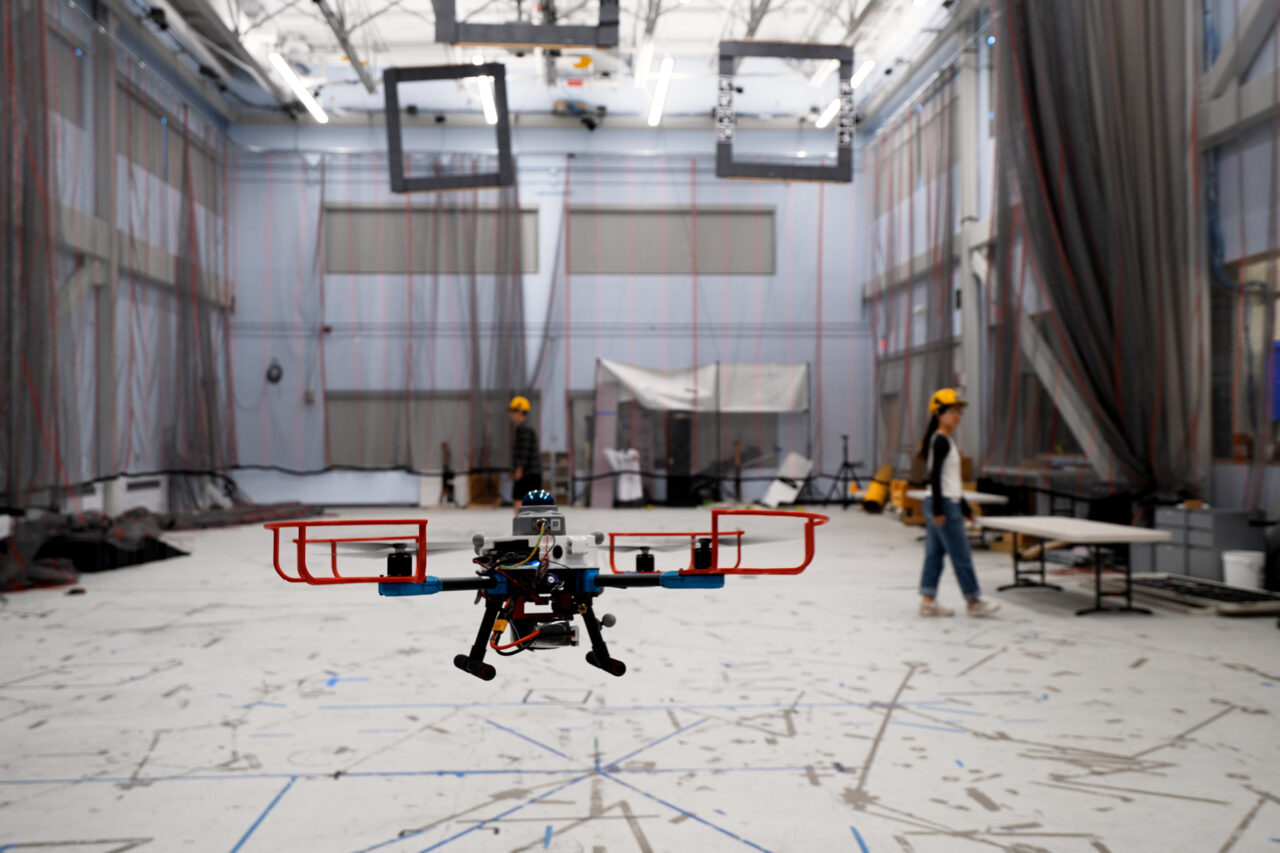
© Credit: Melanie Gonick, MIT
Forrás: MIT.edu