Gyermekkorunkban talán láthattunk olyan Disney-filmeket, ahol a mozdulatlan tárgyak beszélnek és együttműködnek az emberekkel, mintha varázslat lenne. A MIT CSAIL kutatói most ehhez hasonló csodát igyekeznek megvalósítani: álló tárgyakat alakítanak át önállóan érzékelő eszközökké, amelyek észreveszik az emberi mozgást és a feladat elvégzéséhez alakítják viselkedésüket.
Tartalomjegyzék
A fejlesztéshez 3D-nyomtatást használnak beépített szenzorokkal, és vezető anyagból készített nyomvonalakkal látják el a tárgyakat. A probléma az volt, hogy mindkét összetevőt ugyanabból az anyagból gyártották, ezért a jelek egyidejű kiadásával zavaróan keveredtek. Olyan volt ez, mintha két rádióadó hallatszana egyszerre, amit nehéz lett értelmezni, és ez például egy olyan kesztyűnél okozott hibákat, amely a robot kezének tevékenységét irányította.
Most a CSAIL és a Tianjin University kutatói megoldást kínálnak az X-Hinges névre hallgató szoftverrel: a tervezés testre szabható, és a nyomtatással egyidejűleg két különböző anyagot építenek be. Egyik filamentum a szenzorokhoz specializálódik, a legerősebb jelet adva, a másik pedig a vezeték-szerű elemekhez szolgál úgy, hogy ne zavarják egymást. Így a kölcsönhatások nem vesznek el, és a tárgyak valós időben reagálhatnak a felhasználói interakciókra.
X-Hinges szoftver és az anyagok kezelése
A megközelítés lényege, hogy a tárgyakba két különböző anyagot építenek be: egy szenzorokhoz szánt filamentum adja a legerősebb jelet, míg egy másik anyag biztosítja a vezeték-szerű, de a szenzoros jelzést nem befolyásoló elemeket. Ennek eredményeként az érintések és mozgások értelmezése sokkal megbízhatóbb, és a készülékek többféle interakciónál is pontosabban reagálnak.
A felhasználók egy egyszerű felületen kiválaszthatják a különböző alakzatokat, és meghatározhatják, hogyan mozogjanak a részek. A tervezés automatizált beépítése révén az eszközök nem csak egyetlen mozgásra korlátozódnak, hanem akár három tengelyen is képesek mozogni.
A kísérletek eredményeként olyan megoldások születtek, amelyek különféle eszközöket léptetnek életre: kis robotok, háztartási dekorációk, tárgyfelismerő rendszerek és játékok is megjelenhetnek a megoldásban.
Több tengelyes mozgás és valós idejű reagálás
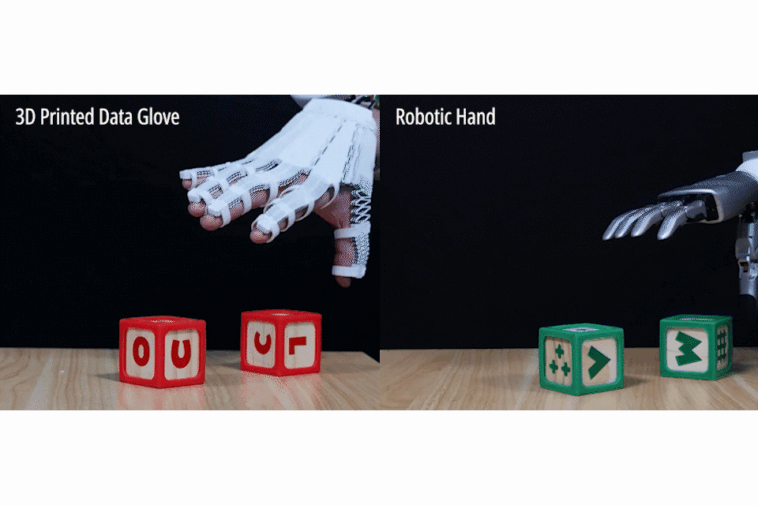
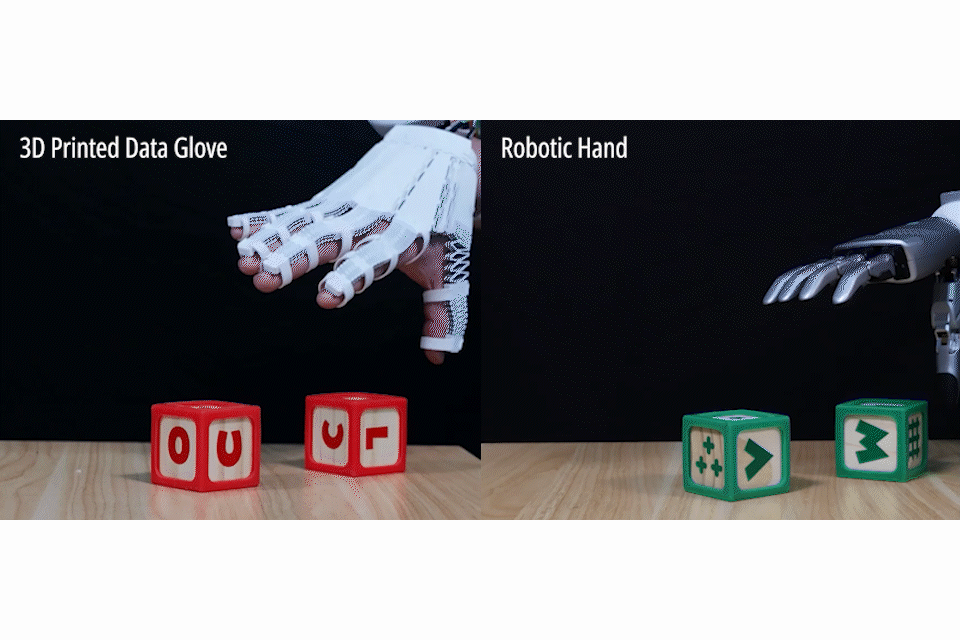
A tervezés lehetővé teszi, hogy a tárgyak akár három tengelyen mozogjanak: összenyomás, fel-le irányú mozgás és oldalirányú elmozdulás. Például egy robot kézhez hasonlóan a kesztyű ujjaival rögzített mintákat a szenzorok segítségével követik, majd ezt a mozgást a humanoid kézhez közvetítik.
A szenzorok több szögben gyűjtik a mozgásadatokat, így a készülék képes különböző interakciókat értelmezni és dinamikusan reagálni rá. Ezáltal a tárgyak nem csak passzívan teljesítenek egy feladatot, hanem folyamatos visszacsatolást adnak a felhasználónak.
Ennek célja az, hogy a tárgyak a felhasználó érintéseire és mozdulatainak mintáira még összetettebb, sokrétűbb válaszokat adhassanak, növelve az interakciók pontosságát és természetességét.
Gyakorlati példák a megvalósításokra
Számos konkrét példán mutatták be a koncepciót: egy kesztyű segítségével a robot megtanítható legyen arra, hogyan fogjon meg különböző alkatrészeket. A kesztyű méretéhez igazodik, és a kézujjak ízületeinek hajlását szenzorokkal rögzíti, majd ezt az információt gyorsan továbbítja a robot kezéhez, így a gyárakban vagy otthon is könnyen elsajátíthatók az új interakciók.
Egy kicsi origami-stílusú lámpa is létrejött a projekt keretében: összenyomásra élesíti a fényerőt, miközben az eszköz öltöztethető formája miatt hordozható és könnyen használható.
A rendszer képes azonosítani is, mely tárgyak kerülnek rá: például egy banán felismerése a tapintási adatok alapján. Ez a fejlett érzékelés beépíthető például repülőtereken vagy élelmiszerüzletekben használt felismerő- és detekciós rendszerekbe.
Interfész és tervezési lehetőségek
Az interfész könnyen használható, és lehetővé teszi, hogy teljes mértékben a felhasználó igényeire szabott interaktív tárgyakat tervezzünk. A cél konszisztensek megteremtése, melyek egyszerűsítik a részletek testreszabását a tervezés során.
A rendszer négy alapformát kínál: személyre szabható forma, cylinder, rectangle és vékony körvonal. Például a kutatók saját formát terveztek egy cápa farok jellegű részhez, amelyet a felhasználók mozgásához igazítottak és a helyes hajlást beállították.
A sokféle mozgás lehetősége kiemeli az X-Hinges újszerűségét: a korábbi megoldások gyakran csak egyetlen tengelyt engedtek, mivel a jel interferenciája korlátozta a tervezést. Ezzel szemben a három irányú mozgás és a hozzá társuló egyidejű szenzoradat-adás lehetővé teszi, hogy a tárgyak pontosan az adott interakcióknak megfelelően reagáljanak.
Kalibráció és a jövő energiaterve
A nyomtatott tárgyak elhelyezése és a benne meghúzódó elektromos elemek elrendezése minden példány esetében kissé eltérhet, ezért két látszólag azonos eszköz mégsem mindkét esetben adja ugyanazt a szenzorolvasást. Ennek kezelésére létrehoztak egy számítógépes látáson alapuló kalibrációs rendszert, amelyet jövőbeli beépített autofúziós megoldásokkal szeretnének kiváltani.
A kutatás vezetői célul tűzték ki, hogy az actuation és sensing egymásba olvadjon a 3D-nyomtatás során, így a jövőben a nyomtatott tárgyakban egyetlen gyártási lépésben legyenek jelen mindkét funkció. Ez új fizikai intelligencia-platformokat és érintő AI-ügynököket teremthet.
Jiaji Li kutatási iránya az, hogy az actuation és sensing a nyomtatási folyamatban együtt nőjön, ne pedig utólagos hozzáadással legyen jelen. Korábbi tendon-alapú mechanizmusok után az X-Hinges a szenzort is azonos gyártási lépésben integrálja, és ezáltal nyitja az utat az új, beágyazott intelligencia-platformok és eszközök felé.
Kutatás áttekintése és a bemutató esemény
A dolgozat szerzői között szerepel Jiaji Li, Xiang Chang és a MIT mesterséges intelligencia- és mérnöki karának vezető kutatója, Stefanie Mueller, továbbá a TJU korábbi doktorandusa, Haiyang Yan. A projekt finanszírozását részben Zhejiang University posztdoktor-kutatói ösztöndíja és az MIT-GIST program biztosította.
Az új megközelítés a közeljövőben várhatóan bemutatásra kerül az ACM Symposium on User Interface Software and Technology konferencián, amely a felhasználói felület és interakció témakörét tárgyalja. A kutatók ezt a platformot használják fel arra, hogy megvitassák az objektum-alapú intelligencia új útjait és a tárgyakban rejlő, fizikai intelligenciát érintő lehetőségeket.
A kutatók az ACM Symposium on User Interface Software and Technology keretében fognak beszámolni a munkájukról és az X-Hinges által kínált lehetőségekről a november eleji időszakban, amely új lendületet adhat a fizikai intelligencia és a 3D-nyomtatott interaktív tárgyak fejlesztéséhez
© Image courtesy of the researchers.
Forrás: MIT.edu